Japan NPN Partner Agentic AI HackathonでAIエージェント駆動の工場を作ってみた

はじめに
こんにちは、製造ビジネステクノロジー部のかんのです。
2026年10月に開かれたNVIDIAのパートナー企業向けハッカソン「Japan NPN Partner Agentic AI Hackathon」に、製造ビジネステクノロジー部のメンバー11人でチームを組んで参加しました。作ったのは、AIエージェントとロボットが、人の手を介さずに在庫管理から生産、不良品の検知、品質改善、出荷までのループを自律的に回し続ける、工場のミニチュア版です。
この記事では、ハッカソンの概要と、作ったものの全体像をまとめます。エージェントや機械学習モデルなど、パートごとの詳しい話は担当メンバーがそれぞれ記事にしています。記事の最後にリンクをまとめたので、気になるところから読んでみてください。
Japan NPN Partner Agentic AI Hackathonとは
NVIDIAのパートナー制度「NPN(NVIDIA Partner Network)」の企業を対象にした、Agentic AIがテーマのハッカソンです。事前に応募した多くの企業の中から、選考を通った数社が参加しました。順位をつける形式ではありません。
| 日付 | 内容 |
|---|---|
| 10/19 | Day1。会場に集まり、各種チュートリアルなどを受講 |
| 10/20〜10/29 | 開発期間。2日ごとに30分のメンタリングがあり、NVIDIAのSAの方に相談できる |
| 10/30 | 本番。実機を会場に持ち込み、デモと発表 |
主催者からはNVIDIA RTX PRO™ 6000 Blackwell Server Editionを使えるクラウド環境を提供してもらい、モデルの学習に使いました。
初日は会場でのキックオフ、本番前日も準備に時間を使ったため、開発に使えたのは実質7営業日でした。
作ったもの
作ったのは、AIエージェントが自律的にループを回し続ける、工場のミニチュア版です。
全体を統括するエージェント(以下、ファクトリーマネージャー)がいて、その下にそれぞれの役割を担当する子エージェントがいます。
各エージェントがファクトリーマネージャーに情報を渡し、ファクトリーマネージャーはその情報をもとに判断して、エージェントに指示を出します。
工場ラインの各機材を制御するのは、この子エージェントたちです。
本来は在庫棚や出荷レーンもある想定ですが、今回は簡易版のデモなので、この2つは省いて次のような構成にしています。
音声で開始を伝えると、次の流れでアヒルのおもちゃが作られていきます。
Reachy Miniの音声で開始するのは、デモの見栄えを考えたエンタメ要素で、実際のソリューションに必要なものではありません。
- 音声で指示:Reachy Miniに音声で生産開始を伝える
- 印刷:ファクトリーマネージャーと生産エージェントが段取りし、3Dプリンタでアヒルを刷る
- 搬送:ロボットアームがアヒルをコンベアに載せる
- 検品:VLMが良否を判定し、不良品は弾き出す。ラインに異常があれば、ライン全体を止める
- 出荷:良品は出荷レーンへ流れる
考え方は、NVIDIAが公開しているリファレンス設計NVIDIA Factory Operations Blueprint(FOX)を参考にしました。FOXそのものを使ったわけではなく、この構成をミニマルな形で試したものです。
全体の構成
最上位にいるのがファクトリーマネージャーで、その配下に生産エージェントがいます。どちらのAIも機械を直接は動かしません。
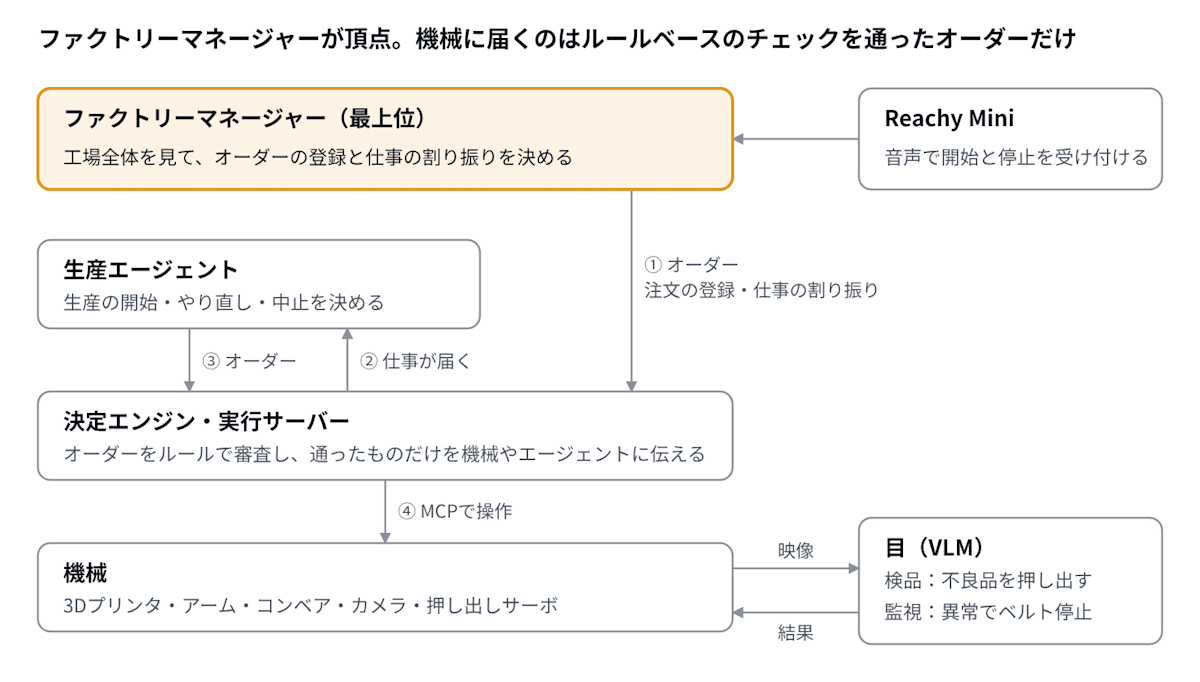
ファクトリーマネージャーは、オーダーの登録と、生産エージェントへの仕事の割り振りを決めます。印刷を始めるか、やり直すか、やめるかを決めるのは生産エージェントです。
どちらのAIも、やりたいことをオーダーとして決定エンジンに出します。決定エンジンは、注文の数や機械の状態をAIを使わないルールで確かめ、通ったオーダーだけを実行サーバーからMCP経由で機械に伝えます。生産エージェントへの仕事の割り振りも、オーダーとして決定エンジンを通ります。このしくみの詳しい話は、エージェントの実装を担当した嶋田さんの記事にまとまっています。
カメラの映像はVLMが見ていて、不良品は弾き出し、異常があればラインを止めます。全体の状態は、エージェントやカメラ、ラインの様子をまとめたダッシュボードで確認できます。
それぞれのモデルがどこで動いているのか
今回はReachy Miniで動いているGPT-Liveを除き、すべてのモデルをエッジで動かしています。本番当日も、会場に持ち込んだマシン6台で動かしました。
| 機械 | 動かしているもの | モデル・実行環境 |
|---|---|---|
| DGX Spark | ファクトリーマネージャー、決定エンジン、実行サーバー、アームのMCP | Qwen3.8-27B-NVFP4(Hermes Agent) |
| Jetson AGX Orin ① | 生産エージェント、3DプリンタのMCP | Nemotron 3.5 Bolt E4B(llama.cpp) |
| Jetson AGX Orin ② | ライン監視のVLM | Nemotron 3 Nano Omni 30B-A3B(Q8_0、llama.cpp) |
| Jetson Thor | 検品のVLM | Nemotron 3 Nano Omni 30B-A3B+LoRA(vLLM) |
| Jetson Orin Nano ① | 検品カメラの映像をThorへ送る、不良品を弾くサーボを動かす | AIモデルは動かしていない |
| Jetson Orin Nano ② | コンベアのMCP、レーンカメラの映像をAGX Orin ②へ送る | AIモデルは動かしていない |
| Reachy Mini | 音声の窓口 | GPT-Live(クラウド) |
3Dプリンタ(Bambu Lab A1 mini)はkilnでLAN経由、アーム(SO-101)はLeRobotで操作しています。検品のモデルは、提供いただいたGPU環境でアヒルの画像400枚を使って追加学習しました。
デモ
本番では、この工場を会場に持ち込んで動かしました。動いている様子を撮った動画を2本載せます。
実際には3Dプリンターでの製造完了を検知し、プリンターから直接ロボットアームが完成品をピックするのですが、プリントには時間がかかるため、料理番組方式で完成品を人がどんどん置いていく形式で見せています。
まずはライン全体を俯瞰で撮った動画です。
次は、アヒルを近くから追った動画です。アームがアヒルをつかんでコンベアに載せると、アヒルはカメラの下を通って流れていきます。
結果と反響
約2週間で、次の構成まで動かしました。
| 区分 | 数 | 中身 | 役割 |
|---|---|---|---|
| LLMのエージェント | 2 | ファクトリーマネージャー、生産エージェント | 仕事の割り振りと、印刷の開始・やり直し・中止の判断 |
| VLM | 2 | 検品、ライン監視 | 不良品の判定と、異常時のベルト停止。検品はアヒルの画像400枚で追加学習 |
| MCPでつないだ機械 | 3 | 3Dプリンタ、コンベア、アーム | 実行サーバーからMCP経由で操作 |
| エッジ機 | 6 | DGX Spark 1台、Jetson 5台 | AIもモデルもすべて会場で動作。本番でクラウドを使ったのはReachy Miniの音声だけ |
発表では会場の反応がとてもよく、終わったあとには案件での協業や共同研究、イベントの共催のお誘いをいただきました。
このあと
今回作ったデモは、ベルトコンベアなどをより本格的な機材に置き換え、在庫管理や出荷システムも組み込むアップデートをしてから、さまざまな展示会に出していく予定です。
各パートの詳細記事
パートごとの詳しい話は、開発を担当したメンバーがそれぞれ記事にまとめています。
| パート | 書いた人 | 記事 |
|---|---|---|
| AIエージェント(ファクトリーマネージャー、生産エージェント、決定エンジン) | 嶋田 | Japan NPN Partner Agentic AI Hackathon で、AI エージェントにミニ工場を任せるためにやったこと |
| 機械学習モデル(検品) | 小笹 | NVIDIA Nemotron 3 Nano Omni 30B-A3Bは「不良品のアヒル」を見抜けるのか? |
| 検品のサーボ(MCP) | 中村 | NVIDIA Jetson Orin Nano SuperでSG90サーボを動かしMCPサーバーにしてみた |
| ベルトコンベア(MCP) | 中村 | 外部制御端子のないベルトコンベアをリレーとArduinoで開始・停止できるようにし、MCPサーバーにしてみた |
| 機械学習モデル(ライン監視) | 中村 | NVIDIA Nemotron 3 Nano OmniをNVIDIA Jetson AGX Orinで動かし、ベルトコンベアの詰まりを検知してみた |
| ダッシュボード | 佐々木 | Japan NPN Partner Agentic AI Hackathonで、AI エージェントが動くミニ工場のダッシュボードを担当しました |
おわりに
約2週間、実質7営業日で、AIエージェント駆動の工場をチーム11人で形にできました。本番の発表ではデモも披露し、会場の反応もとてもよかったです。
上でも書いたとおり、このデモはこれからも展示会などで見ていただけるようにしていきます。
また、今回開発したソリューションは、各コンポーネント単位で現場に適用することもできます。工場や物流拠点、店舗でAIエージェントやロボットを使ってみたい方は、お気軽にご相談ください。
最後まで読んでいただき、ありがとうございました。