現場に降りてきた AI フィジカル AI の技術スタックと実案件デモ で DevelopersIO 2026 Tokyo に登壇しました #devio2026

こんにちは。
製造ビジネステクノロジー部スマートファクトリーチームの田中孝明です。
DevelopersIO 2026 Tokyo で「現場に降りてきた AI フィジカル AI の技術スタックと実案件デモ」というタイトルで話した内容のブログになります。
登壇スライド
登壇内容の要点
この 1 年で、3 つのハードルが一気に低くなった
この 1 年ほどでフィジカル AI はだいぶ始めやすくなりました。下がったハードルは次の 3 つではないかと思います。
- 試す場所(シミュレーション): NVIDIA Omniverse と Isaac Sim で、現場を物理ごと仮想空間に再現できます。Isaac Sim はオープンソース(Apache 2.0)で公開されています。
- 動きのデータ(人の動きの学習済みモデル): 光学式モーションキャプチャで集めた、人の動き約 700 時間分で学習したモデル Kimodo が公開されました。
- 体の制御(全身制御の基盤モデル): GEAR SONIC が公開されました。1 つのモデルで、歩く・走る・しゃがむなどの全身の動きを追従できます。
ハードが高い?・・・ですよね。
技術スタック: 言葉からロボットの関節可動までの 5 つの層
使った技術スタックの説明です。自分が理解しやすくするために、全体を 5 つの層で整理しました。
| 層 | 名前 | 役割 |
|---|---|---|
| L5・指示 | 自然言語の指示 | 「消火器を持ち上げて運ぶ」 |
| L4・動きを作る | Kimodo | テキストと制約から全身の動きを生成 |
| L3・体で再現する | GEAR SONIC | 動きを追従し、バランスを保つ全身制御 |
| L2・先に試す | Omniverse / Isaac Sim | 現場のデジタルツインで検証 |
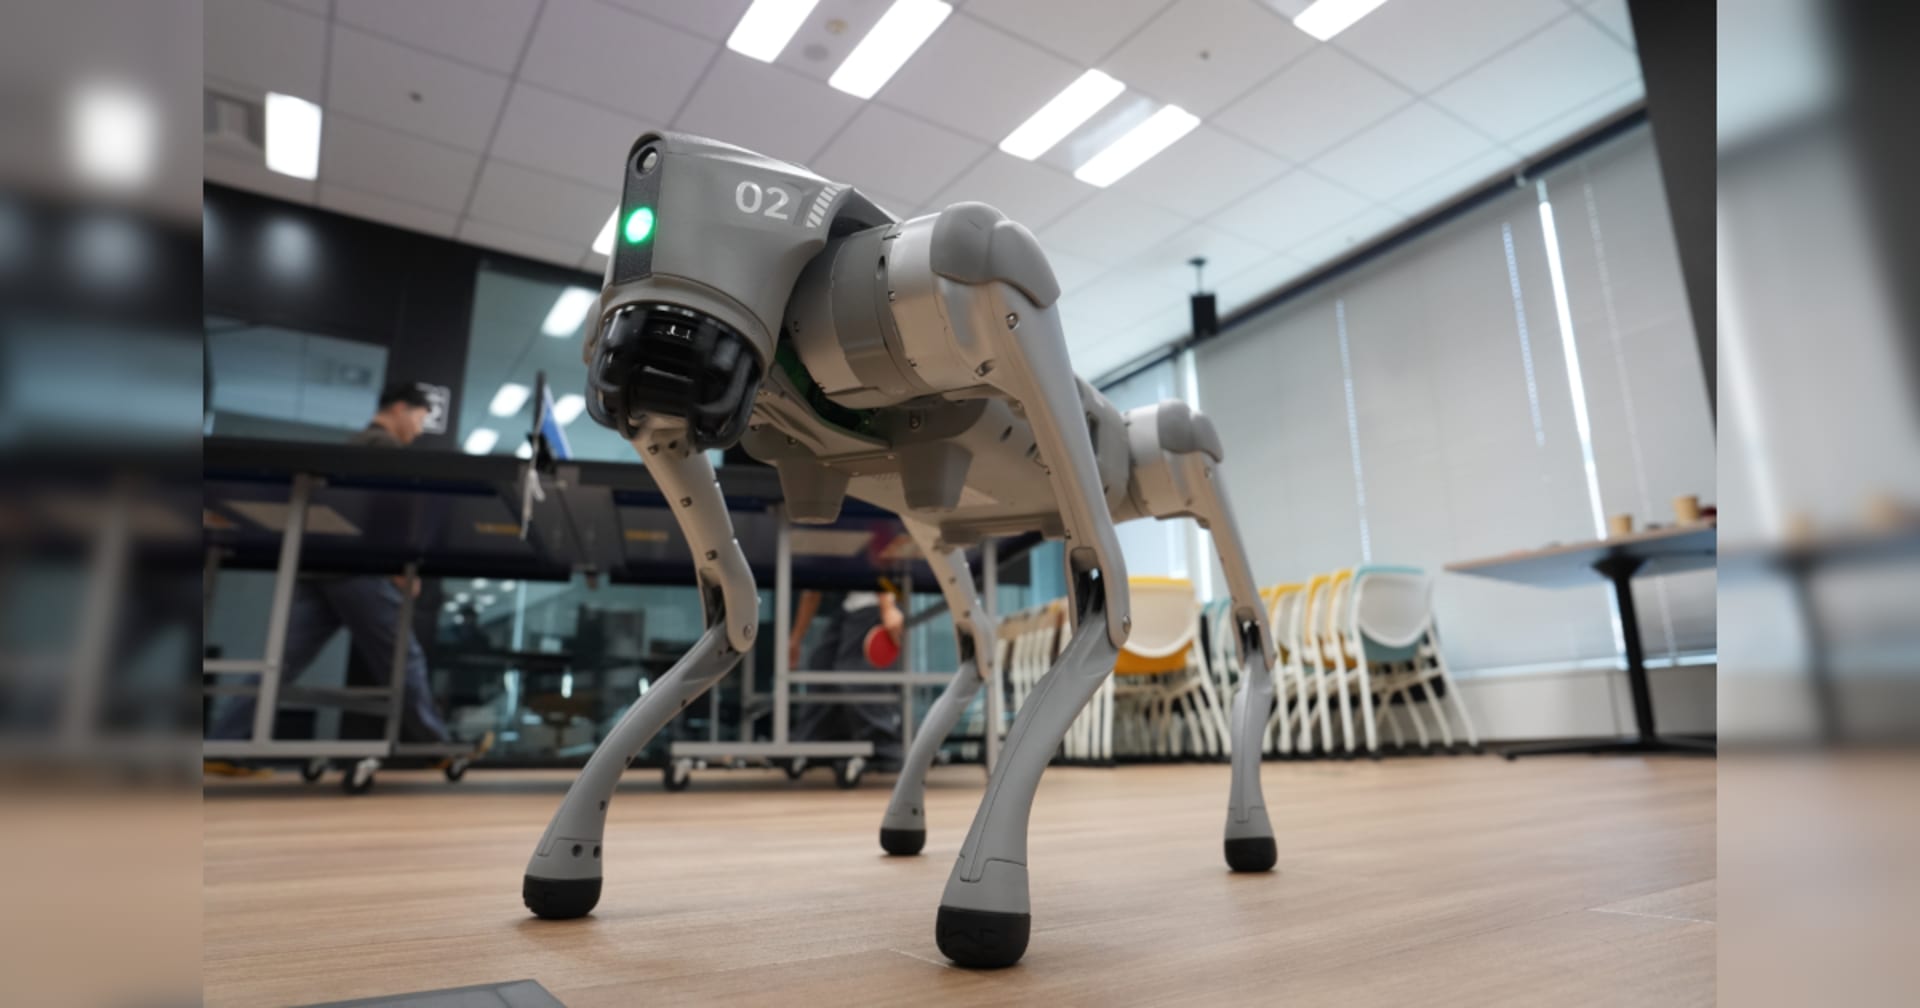
| L1・現実 | Unitree G1 / Go2 | 実機でモーターを動かす |
Isaac Sim (L2:先に試す)
ロボットで実際に触るのは、その上に作られた Isaac Sim です。Isaac Sim の特徴は次のとおりです。
- Apache 2.0 で GitHub に公開されていて、pip でも導入できる
- ロボットは URDF や MJCF、シーンは CAD や USD から取り込める
- 物理エンジンは PhysX か Newton を選べる
- カメラ、深度、RTX LiDAR、レーダーなどのセンサーを模擬できる
- ROS 2 と連携でき、Replicator で合成データを作れる
強化学習や模倣学習には、Isaac Sim と組み合わせて Isaac Lab を使いました。
GEAR SONIC (L3:理想の動きを倒れずに再現する)
Kimodo が作るのは、あくまで理想の動きです。これをそのままロボットに送っても、動作は安定しません。ほぼ確実に転びます。
そこで使うのが GEAR SONIC です。
目標の動きを追いかけながら、重心と接地を保つように全身の関節を制御する。
- 入力: 人の姿勢(SMPL)、G1 の参照モーション、VR ヘッドセット(PICO)によるテレオペレーション
- 内部の表現: 入力を 64 次元の潜在トークンにそろえ、50 Hz で全身を制御する。入力の種類が違っても 1 つのモデルで扱えるのは、このため
- 学習: 動きの追従を強化学習の課題にして、PPO で学習する
- 実機への載せ方: 推論は C++ と TensorRT で、Jetson AGX Orin にも対応する
世界モデル (今回は未使用)
最近注目されている世界モデルにも触れました。
最初にお断りしておくと、今回の実証では使っていません。次に試す技術として紹介しています。
| 物理エンジン(Omniverse / Isaac Sim) | 世界モデル(Cosmos) | |
|---|---|---|
| 考え方 | ルールを書いて計算する | 大量の映像から「次に何が起きるか」を学び、予測・生成する |
| 得意なこと | ロボットに働く力や接触を計算できる | 現実に近い映像をたくさん作れる |
| 今回の実証 | 使った | 使っていない。次に試す |
使いどころは、合成データの生成と、シミュレーション映像の見た目を実写に近づけることです。「データが足りない」というフィジカル AI の根本的な課題に効く技術だと考えています。
技術同士の関連性
ここまでの技術を 1 本の流れにまとめます。
- 言葉で指示: やりたい動作を文章で書く
- Kimodo で動きを生成: G1 の骨格で全身のモーションを出力する
- Omniverse で試す: デジタルツイン上で、転倒や干渉がないかを確認する
- SONIC で全身制御: バランスを取りながら動きを追従する
- G1 の実機で動かす
仮想空間でうまくいかなければ、3 に戻ります。
実機を壊す前に仮想空間で直す。
このループを何度も回しました。
現場でやってみてわかったこと
最後に、実際の建物で実証してわかったことを話しました。
セッションで一番持ち帰ってほしかったのが、この部分です。
感じたのはモデルの性能よりも現場の状況などその場で試さないとわからないことでした。
シミュレーションと実機の差は残る
床の滑り、物の重さ、関節の熱。
シミュレーションで成功した動きでも、実機では詰める作業が残ります。
仮想空間は失敗の回数を減らしてくれますが、実機での調整がなくなるわけではなかったです。
汎用の動作はまだ難しい
歩く、しゃがむといった動きは、基盤モデルでいけます。
一方で重い物を確実に掴むのはまだまだ個別の調整が必要でした。
何でも 1 つのモデルでできる段階はもう少し検証が必要そうです。
まとめ
セッションで伝えたかったことです。
- フィジカル AI は「仮想空間で先に失敗する」ことが前提
- Omniverse / Isaac Sim で試し、Kimodo で動きを作り、SONIC で体に落とす。次は世界モデルで、現場データの不足を補う
- 現場で使うまでの本当のハードルは、電源・通信・安全設計
クラスメソッドは、2026 年 7 月に NVIDIA Cosmos Coalition に参画し、9 月には NVIDIA Partner Network(NPN)の Solution Advisor に認定されました。
ロボット学習の基盤づくりから、現場での自律動作の実装と運用まで支援しています。
フィジカル AI の活用を検討されている方はお気軽にご相談ください。
参考
- クラスメソッド、ヤマトプロテックと消防防災向けフィジカル AI の共同研究を開始
- クラスメソッド、NVIDIA Cosmos Coalition に参画
- Kimodo(GitHub: nv-tlabs/kimodo)
- Kimodo(NVIDIA Research プロジェクトページ)
- GEAR SONIC(GitHub: NVlabs/GR00T-WholeBodyControl)
- SONIC 論文(arXiv:2511.07820)
- NVIDIA Isaac Sim(GitHub)
- NVIDIA Isaac Sim ドキュメント
- Isaac Lab ドキュメント
- NVIDIA Omniverse 開発者サイト
- NVIDIA Cosmos(GitHub)
- 消防庁「消防技術戦略ビジョン」概要(PDF)
- クラスメソッド、NVIDIA Partner Network のパートナーページ