DevelopersIO 2026 Osaka で展示した Unitree Go2 を使った Physical AI の内容を紹介します #devio2026

はじめに
製造ビジネステクノロジー部のふじい(大)です。
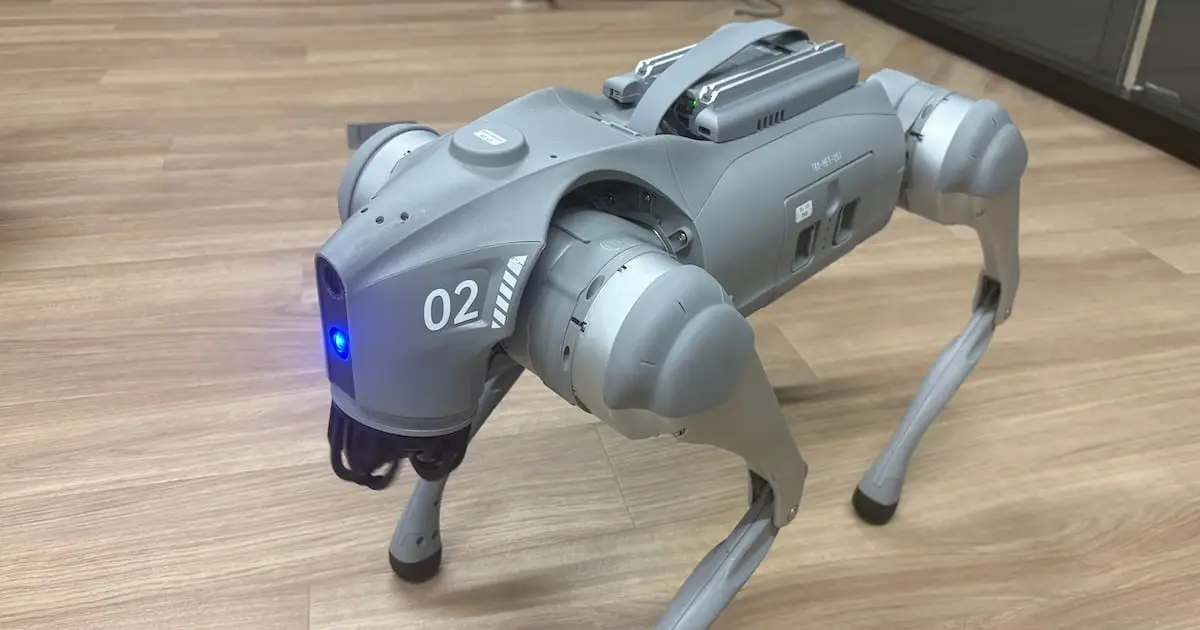
2026年9月28,29日に開催された DevelopersIO 2026 Osaka で、Unitree Go2 を使った展示をしました。
Day 2で「大阪オフィスに Unitree Go2 がやってきたので Physical AI やってみた」というタイトルで登壇し、Unitree Go2 が大阪オフィスに来ることになった経緯から、今回展示した内容とそのアーキテクチャと開発について紹介しました。資料は以下の記事で公開しています。
この記事では展示内容について説明します。
展示概要
来場者が話しかけると Go2 がその言葉を理解し、適切な動きの選択や会話の応答を行うというものです。
例として「あいさつして」や「こんにちは」と話しかけると、あいさつしてもらったと理解し、「ごあいさつしますね」と返事をしながら Hello の動きをしてくれます。
他にも「これは何?」と聞くとカメラに映った画像から「これは〜〜です」と映っているものを説明してくれたりもします。
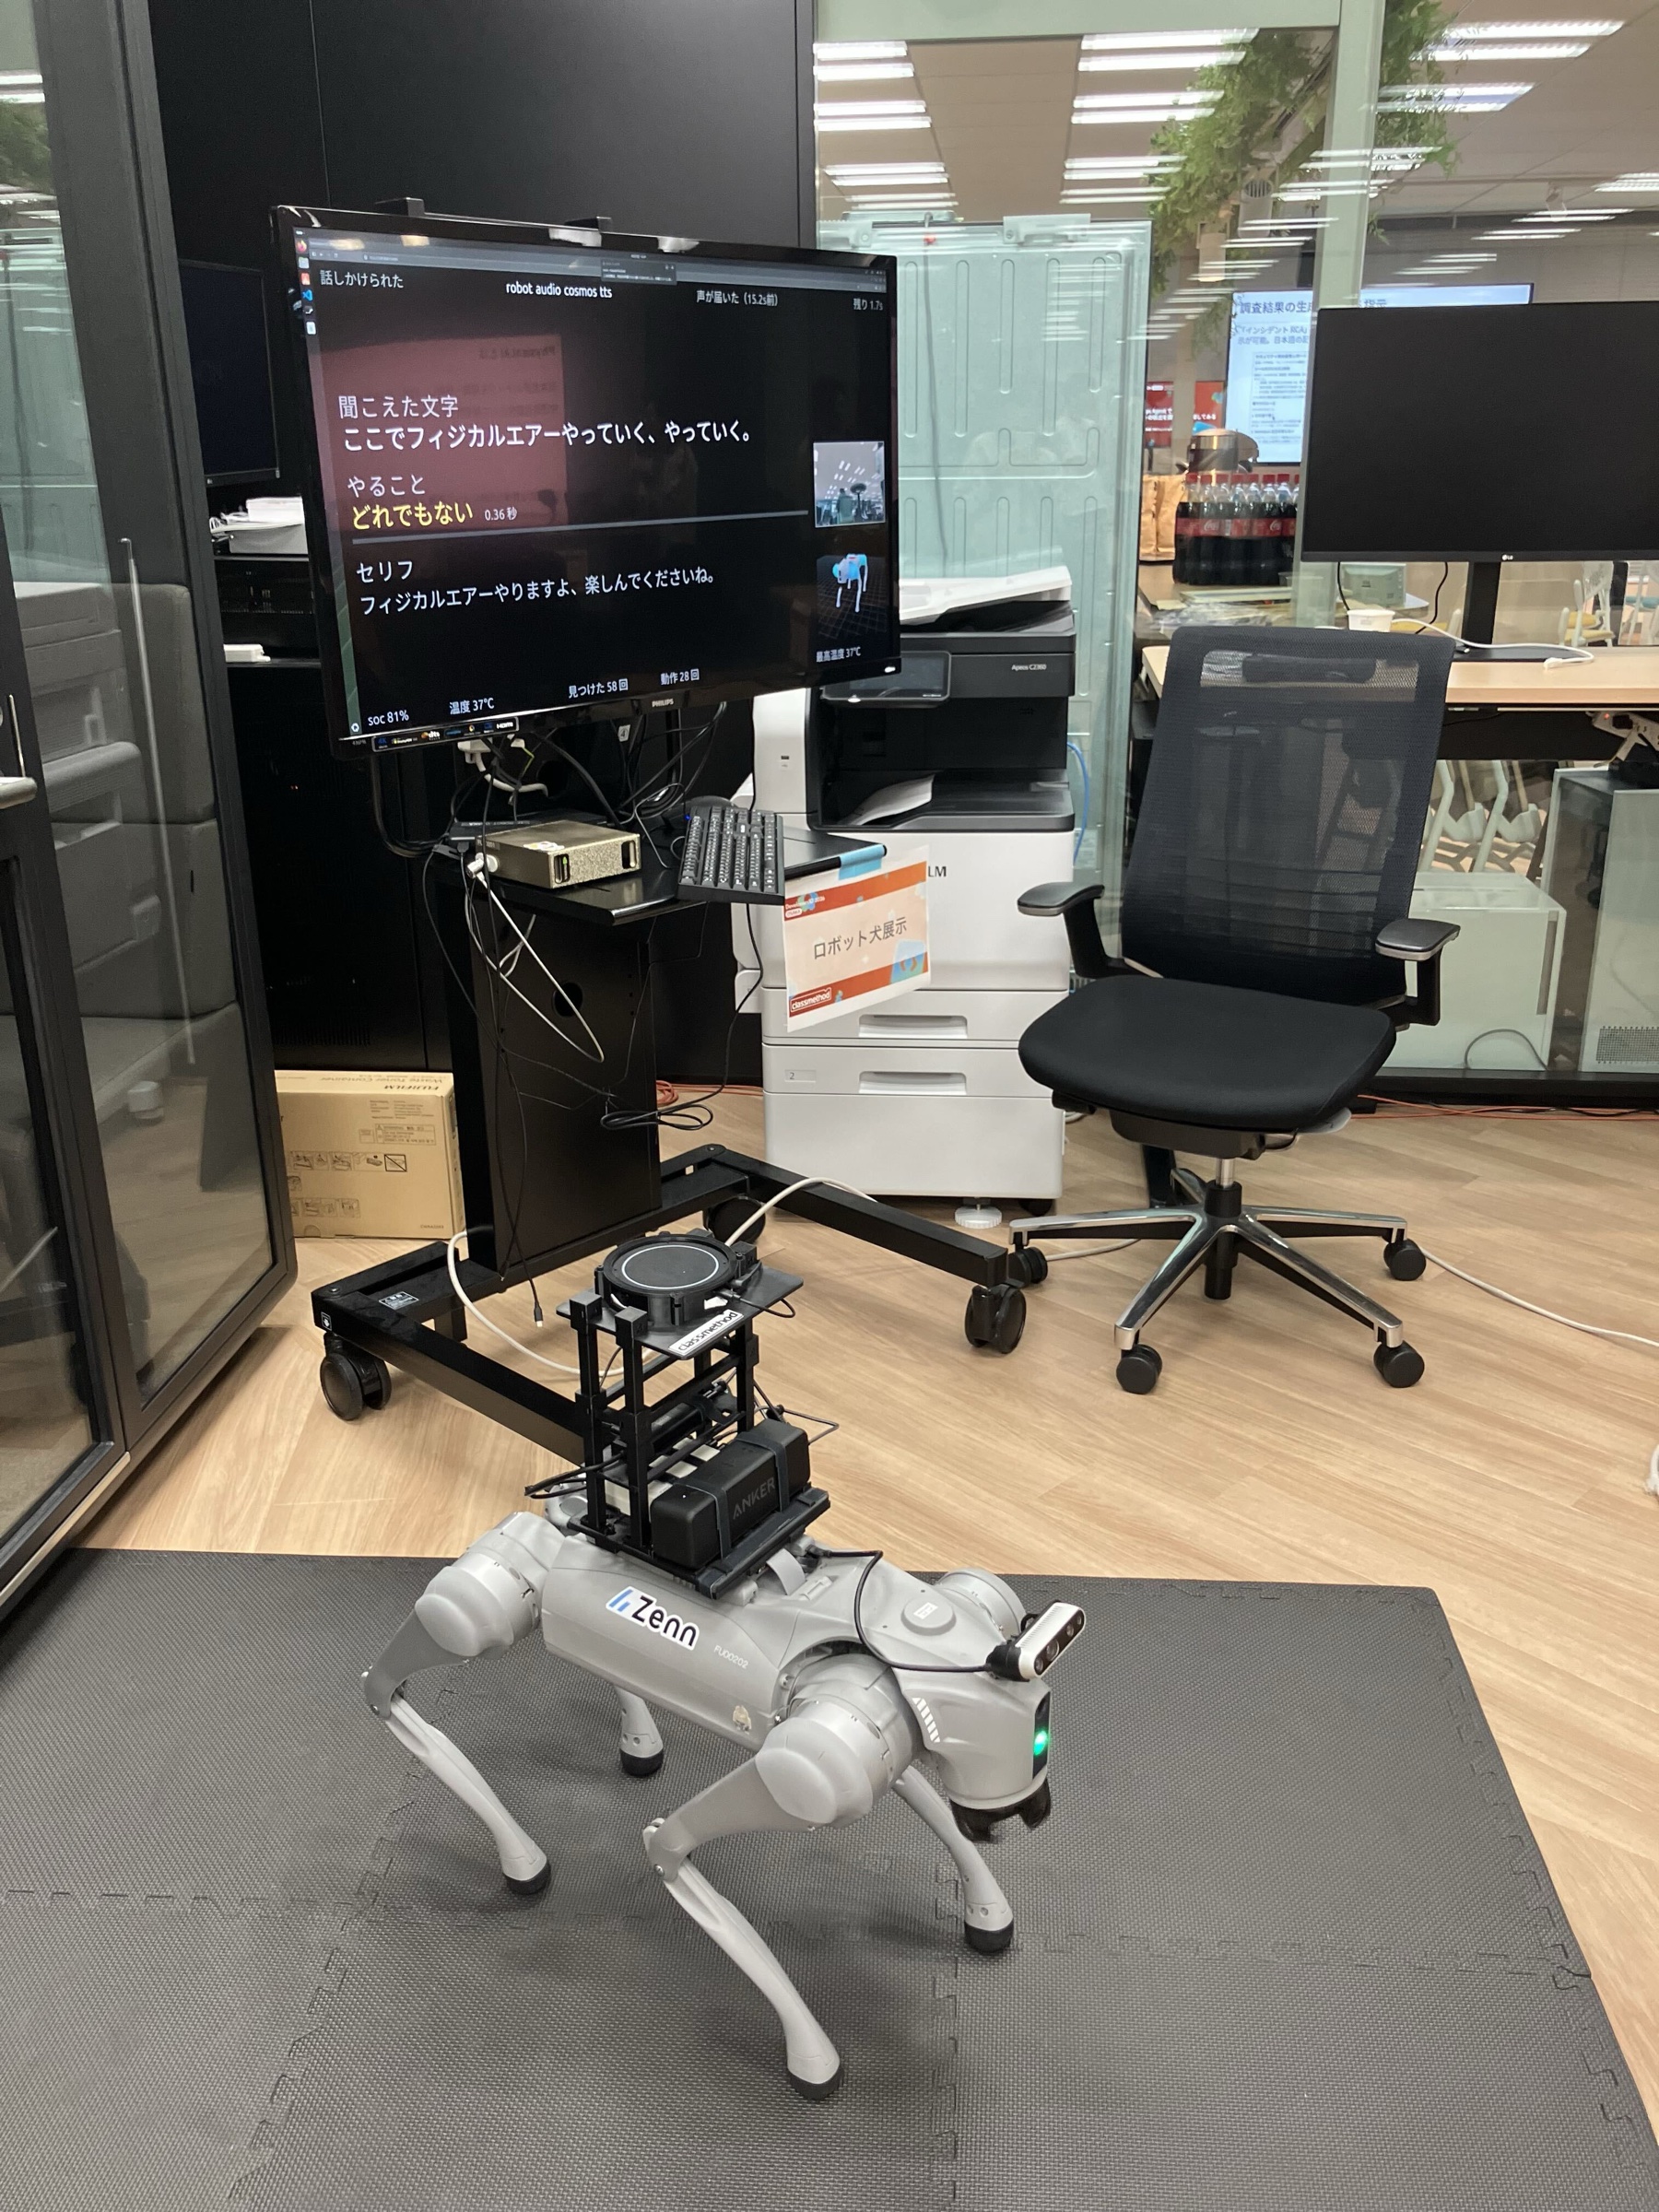
Go2 の横には画面を置き、聞き取った言葉、選んだ動き、Go2 の返事、カメラに映っているものを表示しました。
音声認識、言葉の意図の判断、カメラの画像を見て答える処理、音声合成は、すべて会場に置いた DGX Spark 1 台で行いました。クラウドの AI サービスは使っていません。
この展示で見せたかったこと
Hello や Dance のような動きは、Unitree のスマートフォンアプリや付属リモコンを使って人が操作できます。
ただ人が操作する様子を見せたところで Unitree Go2 自体の紹介となってしまいます。
そこで今回の展示では、人ではなく Go2 自身が、話しかけられた声やカメラに映ったものから内容を理解したうえで、どう動くか、何と答えるかを決める Physical AI であることを見せることにしました。
またローカルの DGX Spark 内で推論を完結させるローカル LLM/エッジ AI であることにも拘りました。
展示内容の詳細
Go2 とのふれあい
来場者が Go2 に近づくと、Go2 はその人のほうへ向きを変えてから「あ、こんにちは」「こっち、見てもらえますか」のように声をかけます。
声をかけてからしばらく話しかけられなければ、「まあ、いいです」「気が向いたら声かけてくださいね」のように一言言って、人を待つ状態に戻ります。
Go2 はマイクをオンにして待機しているので、来場者は好きなタイミングで話しかけられます(勝手に周りの声を拾って返事をしていることもありました)。
「あいさつして」「踊って」のような特定の動きを指示するような内容を話しかけられた場合、Go2 はその意味を理解して動きます。
展示時点で対応していた動きは以下の表のとおりです(動き自体は事前定義されたものです)。
| 動き | 内容 |
|---|---|
Hello |
前足を上げて振り、あいさつする。「お手」もこれ |
FingerHeart |
前足でハートの形を作る |
Stretch |
伸びをする |
Sit |
座る。座ったあと、自分で立ち上がる |
Dance1 |
踊る |
Dance2 |
Dance1 とは別の振り付けで踊る。「踊って」とだけ言われたときは Dance1 と Dance2 のどちらか |
Scrape |
上体を起こし、前足で空中を掻く |
Euler |
胴体を左右、前後の順に傾ける |
動きながら「ハート、作りますね」「おすわりします」のように、選んだ動きを声で言います。
動きにつながらない言葉には、首をかしげるように胴体を 1 回傾け、言葉に合わせた返事をその場で作って返します。
返事を作れなかったときは「うーん、分かりませんでした」のような決まった文で返します。
言葉が途中で切れたときや、短すぎたときは「もう一度お願いします」と聞き返します。
手に持った物をカメラに向けて「これは何ですか」のように質問すると、Go2 はカメラに映っているものを理解し答えます。
見て答えられなかったときは、「よく見えませんでした」のような返事を返します。
画面に出していたもの
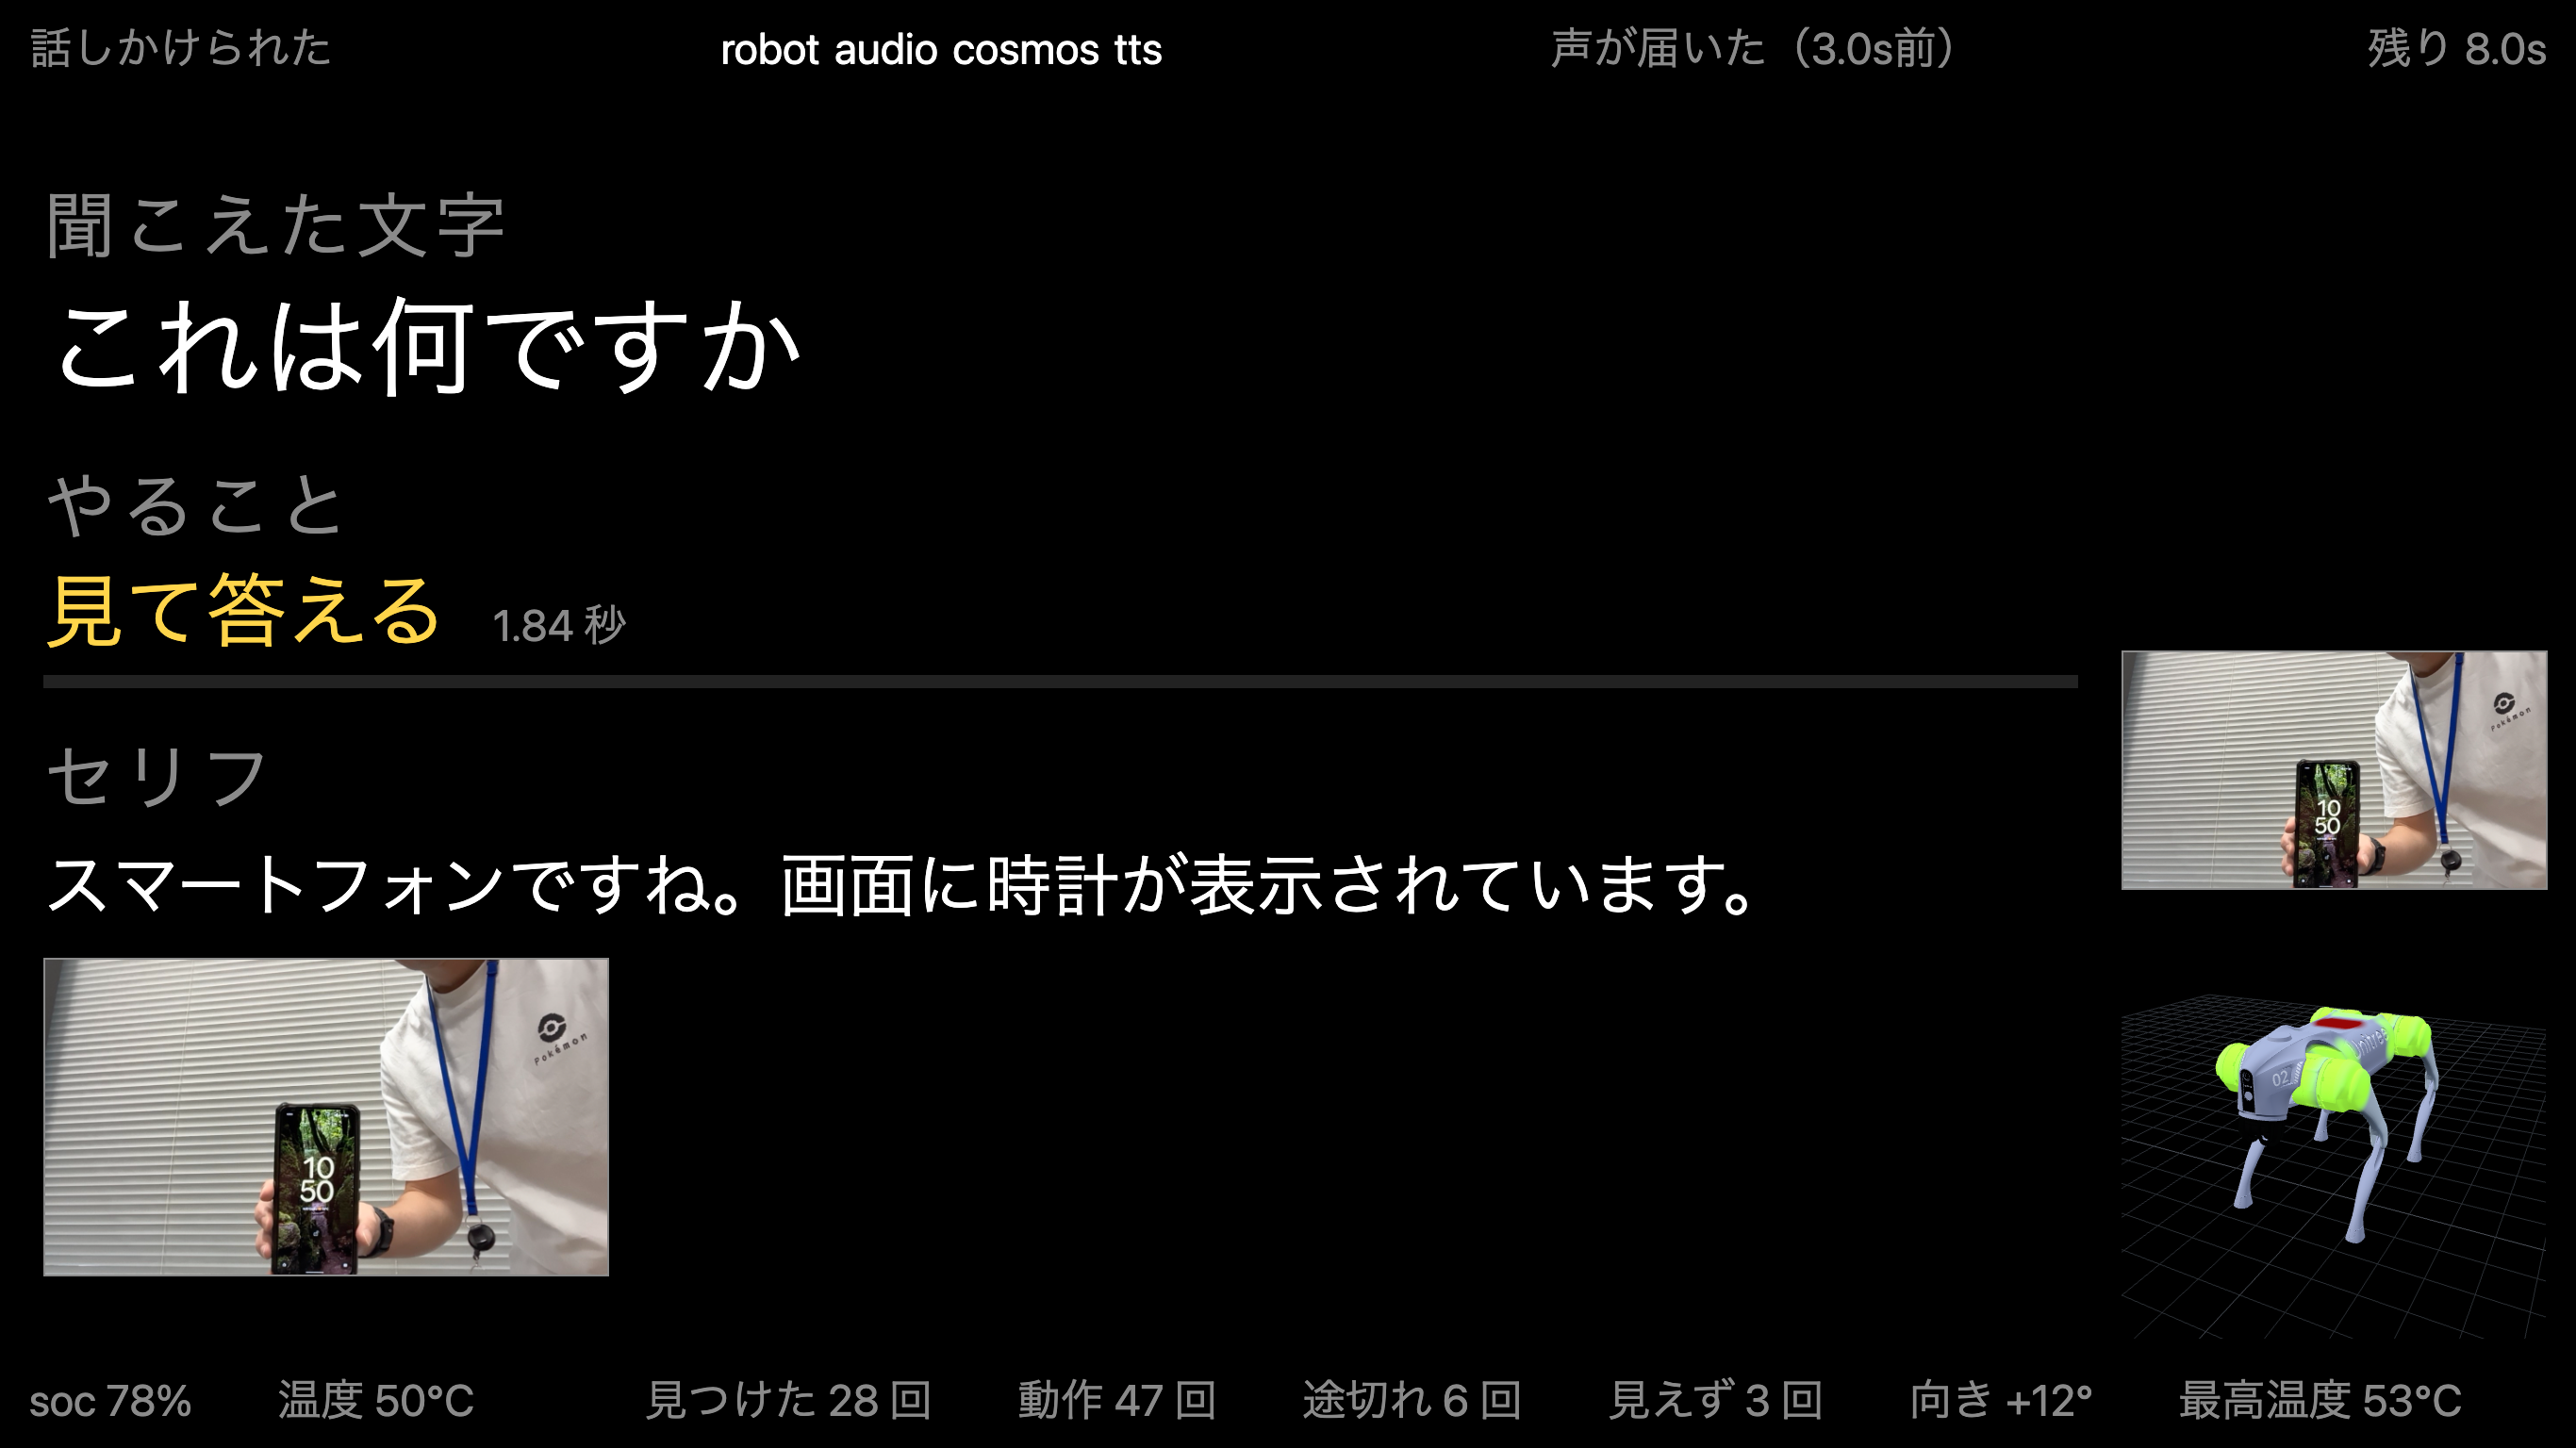
画面の中央には、上から「聞こえた文字」「やること」「セリフ」の 3 つを並べました。
- 「聞こえた文字」:マイクで聞き取った言葉
- 「やること」:Go2 が選んだ動き。動きにつながらない言葉のときは「どれでもない」、物を見せて質問されたときは「見て答える」と表示します
- 「セリフ」:Go2 が話した言葉。物を見せて質問されたときは、答えに使ったカメラの画像も表示します
話しかけると、まず「聞こえた文字」が表示され、少し遅れて「やること」が表示されます。
この順に表示が変わるので、Go2 が聞いてから判断していることが分かります。
画面の右側には、Go2 のカメラの映像と、Go2 の 3D モデルを表示しました。
3D モデルには各部の温度を色で重ねていて、低いと青、高いと赤になります。
これは以前ブログ化したものを流用したものになります。
画面の上下には、Go2 の状態、バッテリー残量、その日に動いた回数などを表示しました。
Go2 に載せた機材と治具
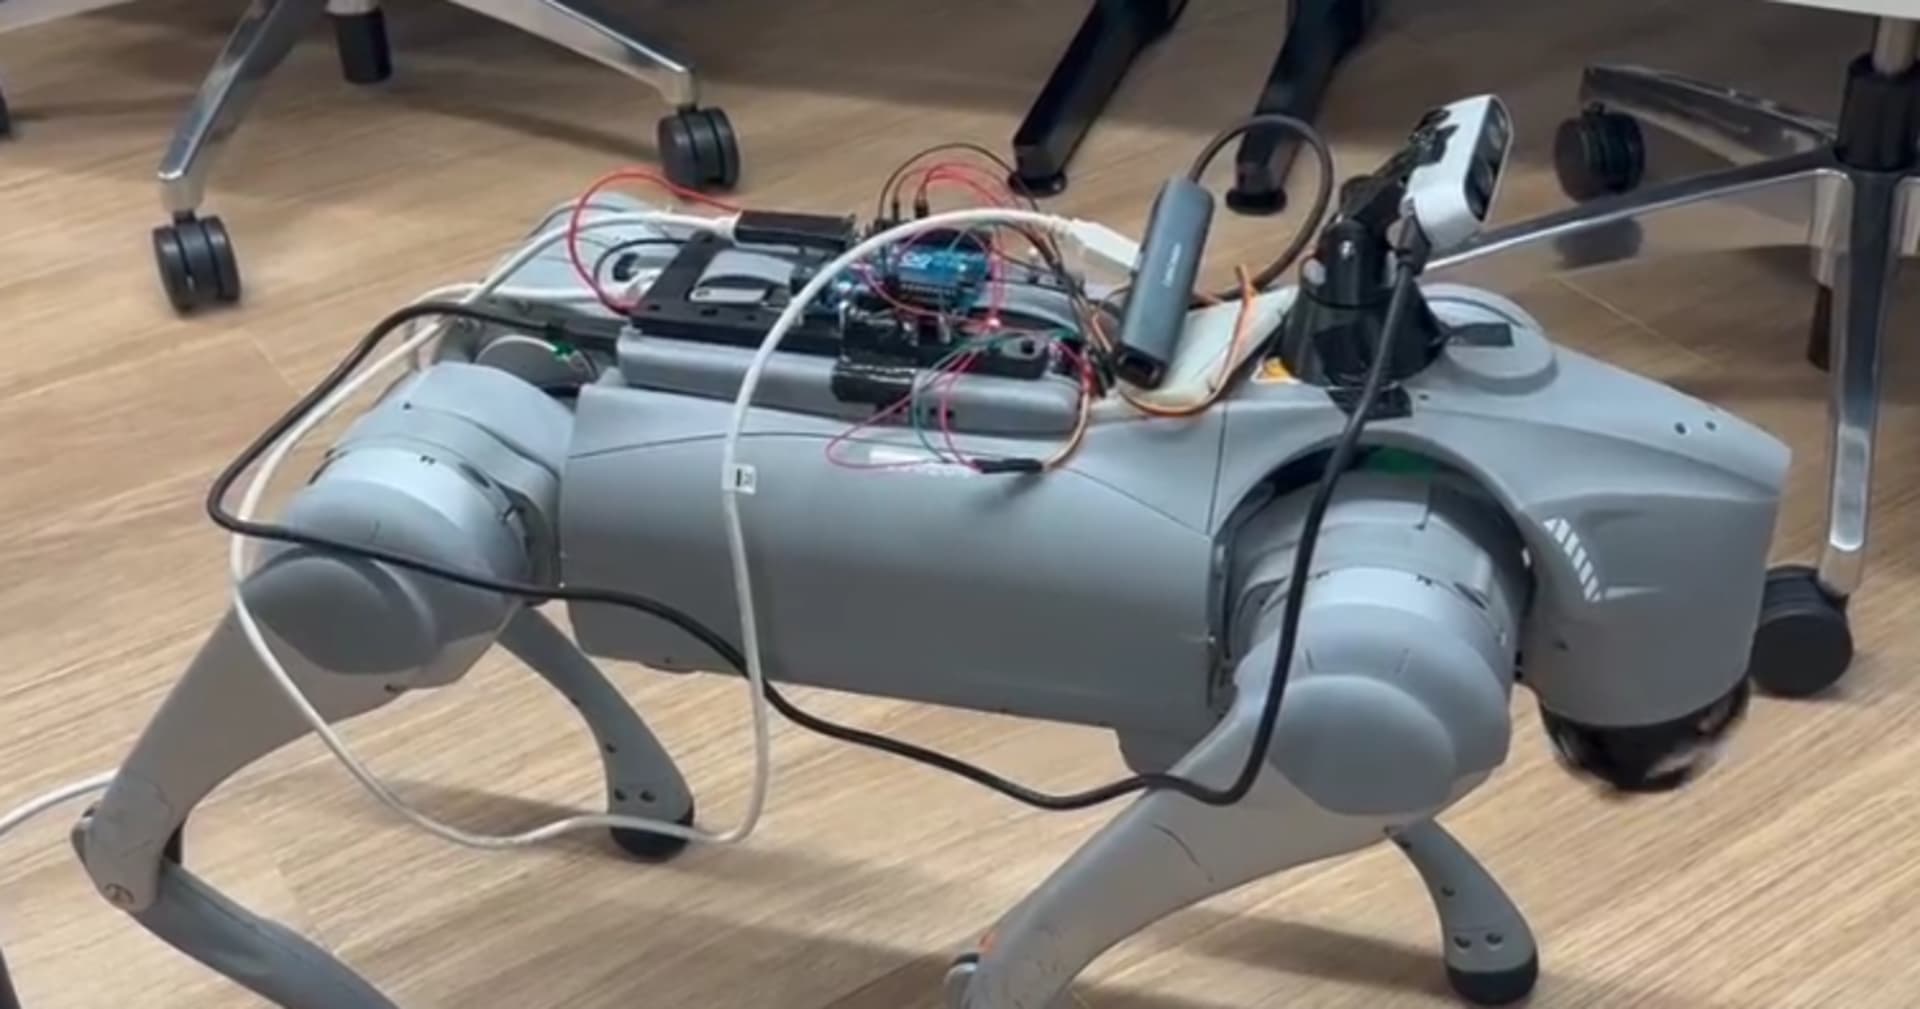
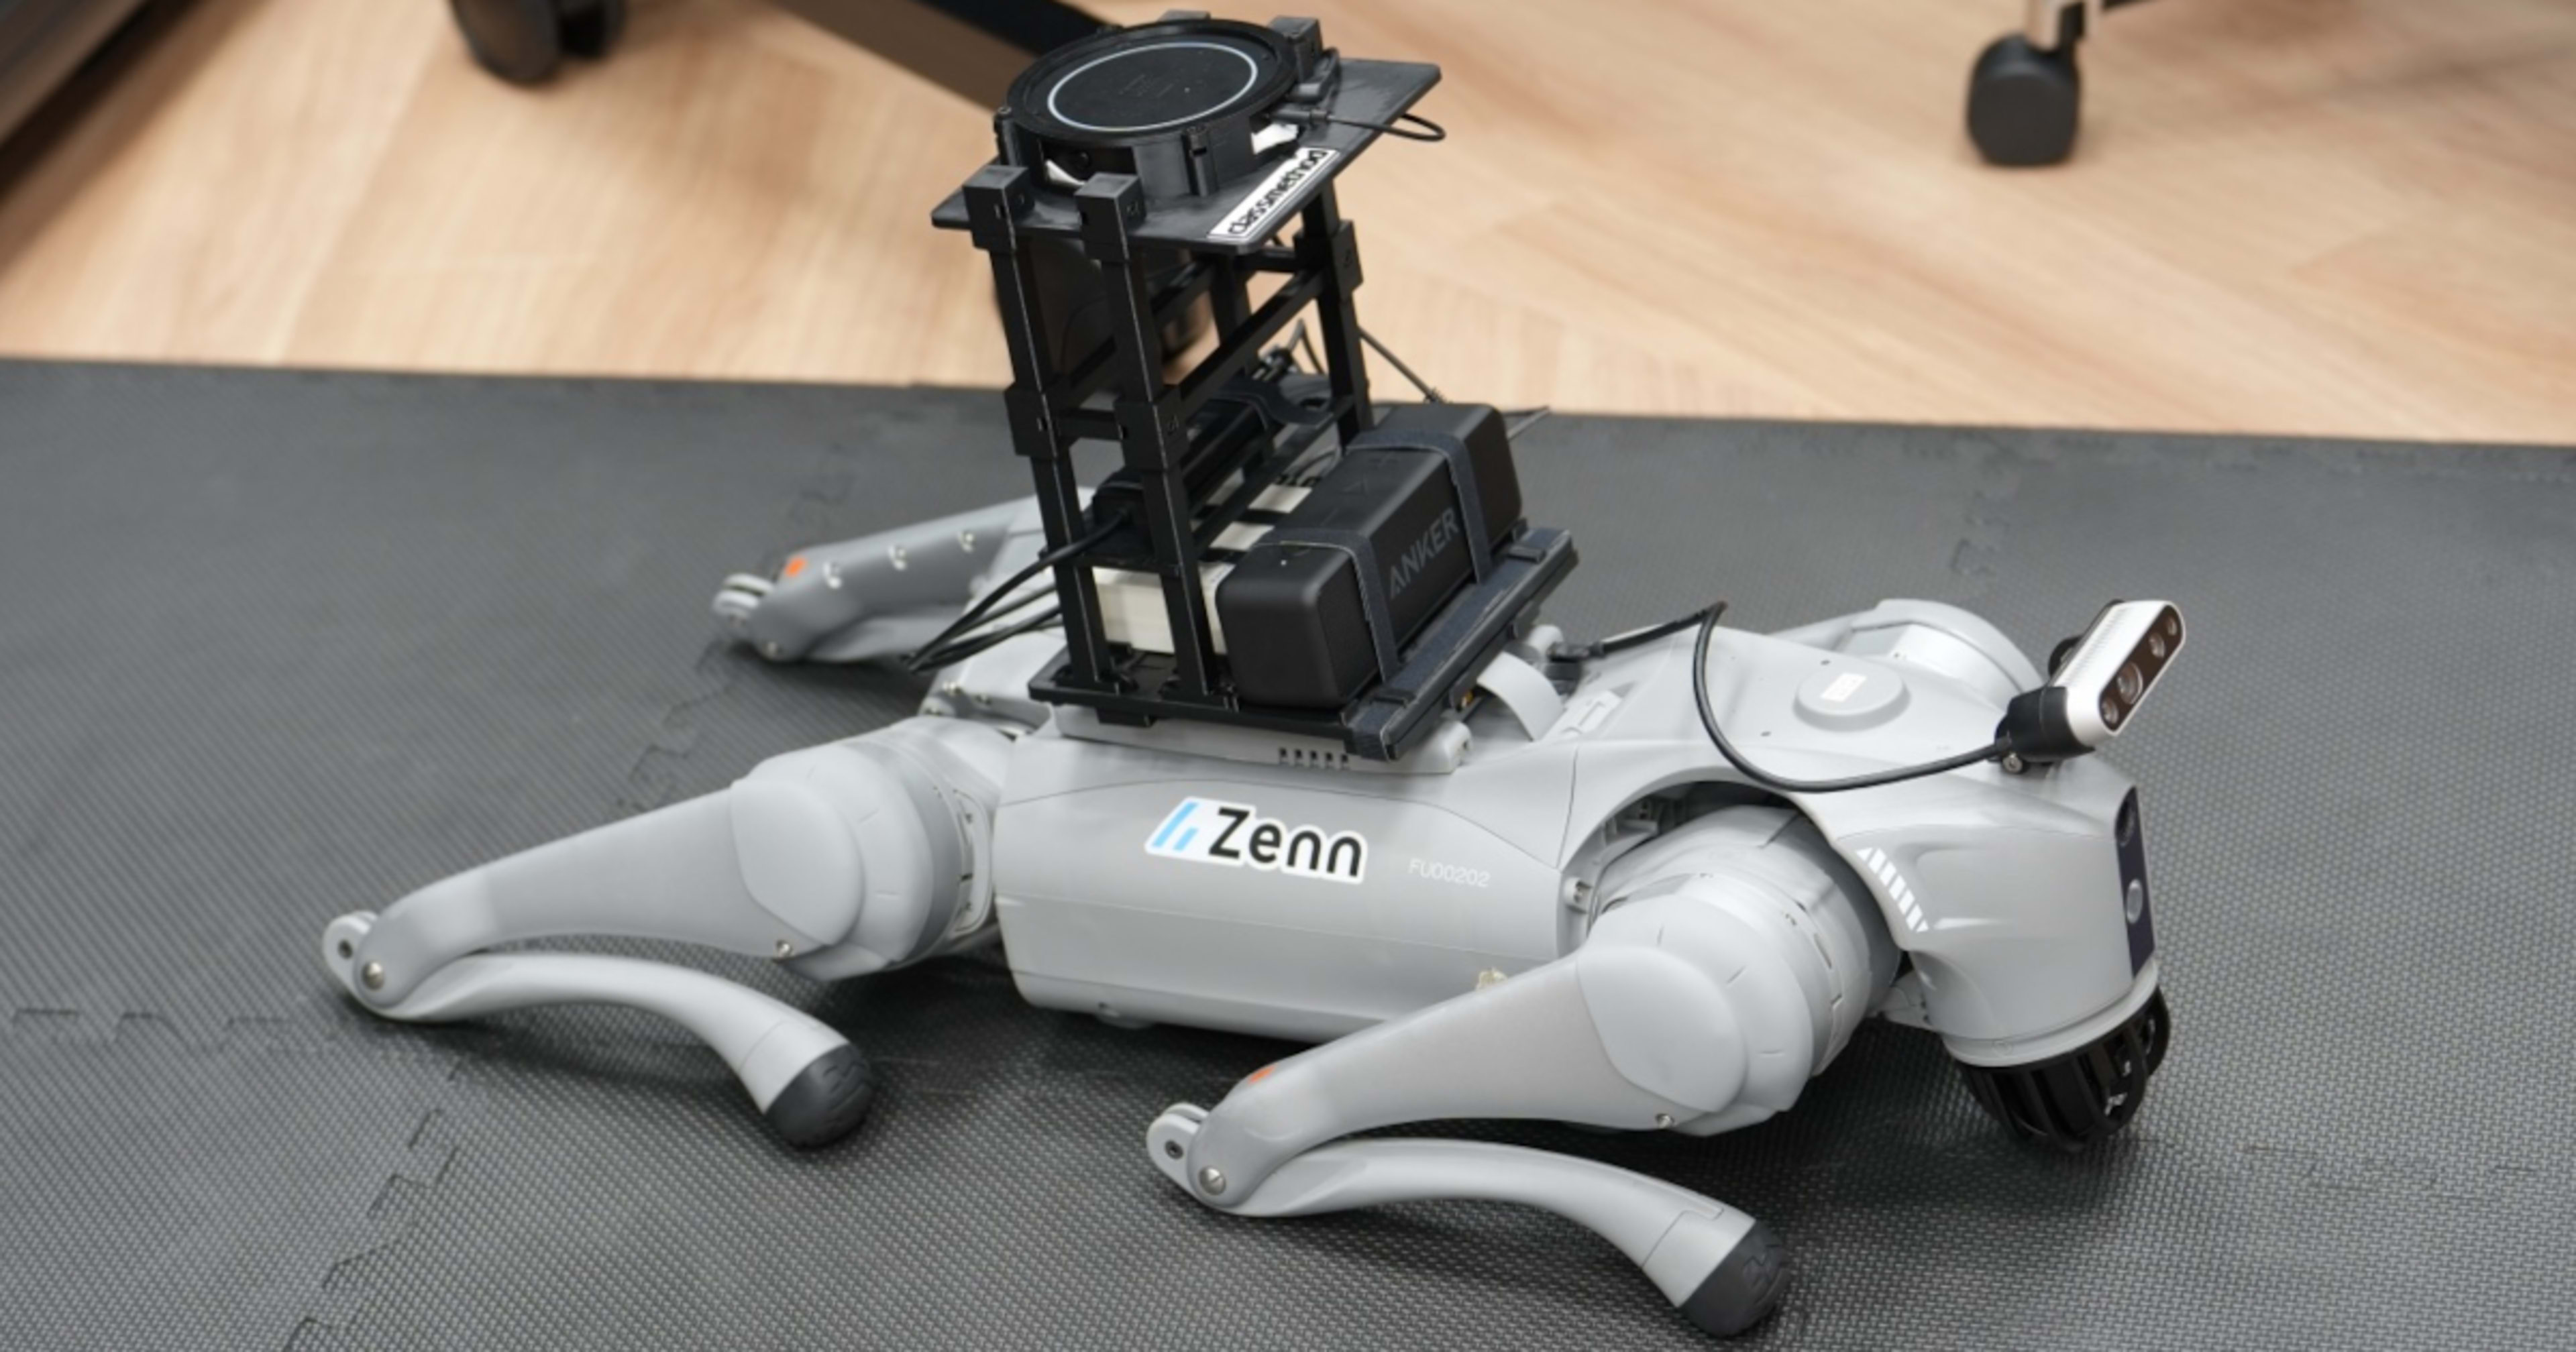
上記展示内容を実現するため、追加機材を Go2 の背中に載せました。
マイクやスピーカーは Go2 に内蔵されているのですが、音の方向を取るためと、スピーカーで発話中の自身の声をマイクが拾わないことを目論み外付けにしました。
ただ開発していく中で、音の方向を取らずカメラだけで人の場所を検知するようにしたり、マイクが発話中の声を拾ってしまうので半二重にしたりと当初の目論見通りにはいきませんでした。
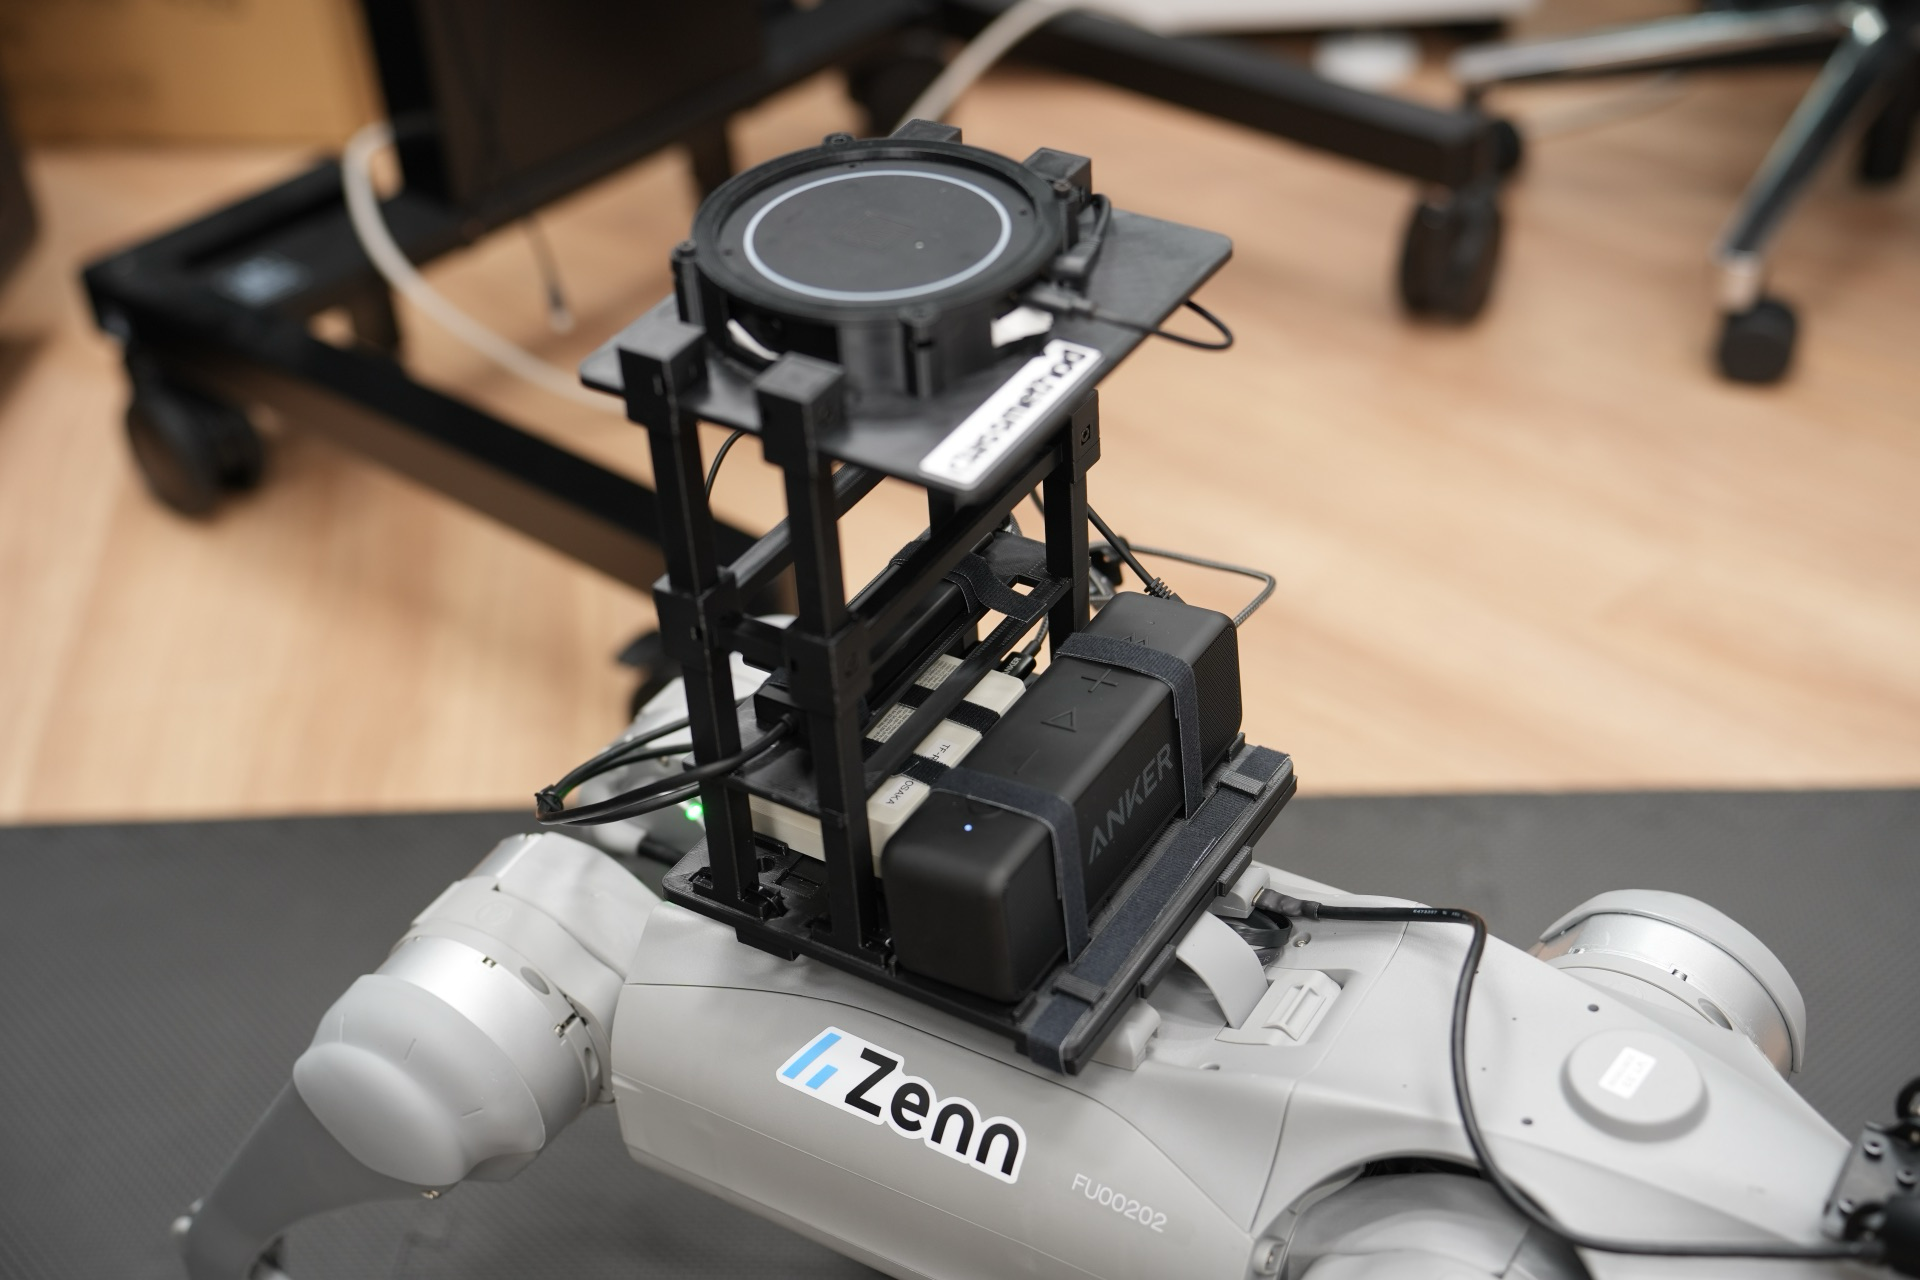
| 機材 | 役割 |
|---|---|
| RealSense D435i | 人の位置と距離を取る。物を見せて質問されたときの画像もここから取る。頭に設置 |
| ReSpeaker XVF3800 | マイクアレイ。来場者の声を拾う。音の方向も取得可能 |
| スピーカー | Go2 の声を出す |
| モバイルバッテリー | 機材と USB ハブに給電する |
| USB ハブ | 機材を拡張ドックにつなぐ |
| 無線アダプタ | 拡張ドックを Wi-Fi につなぐ |
背中の機材は、3D プリンターで作った治具で拡張ドックのレールに留めています。
最初はマイクアレイを拡張ドックのすぐ上に置いていましたが、ドックのファンの音を拾ってしまい、うまく声を拾えなかったため、治具でマイクアレイを高い位置に持ち上げています。
おわりに
ご来場いただいた皆さま、ありがとうございました。
展示すると言いながら会場の都合上登壇中は電源オフにしていたので、実質 Day 1 の懇親会くらいしか触れる機会がなかったと思います。
触れられなかった方にも、どんな展示だったのかがこの記事で伝われば幸いです。
展示で作ったアーキテクチャ周りは登壇資料に載っていますので以下の記事も是非ご覧になってください。